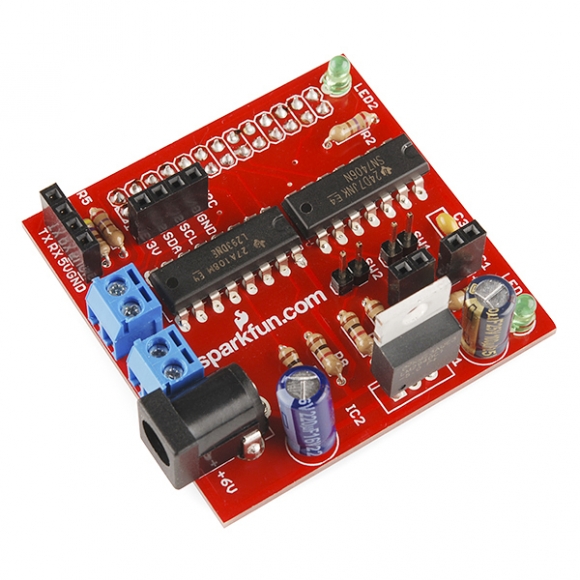
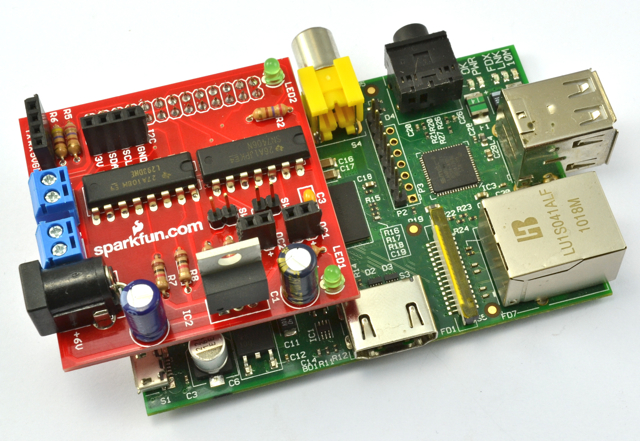
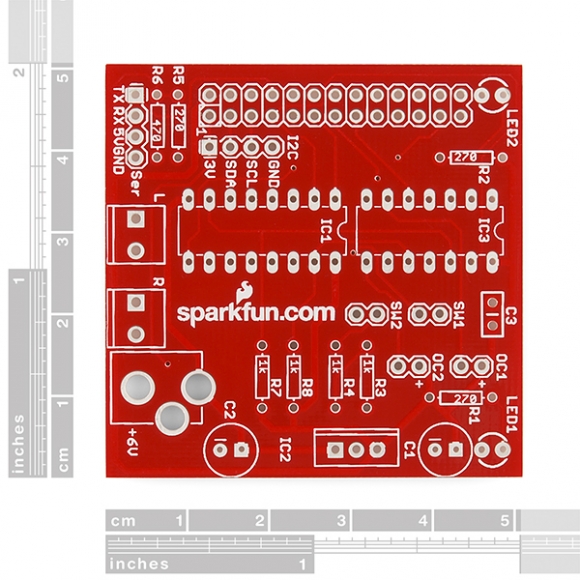
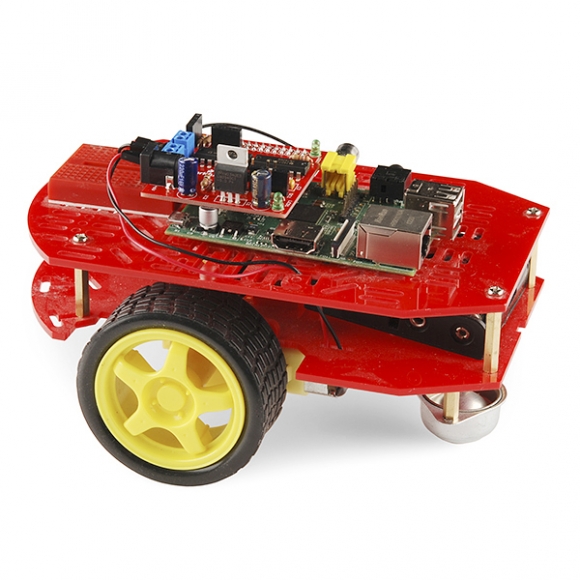
Плата позволяет управлять моторами посредством GPIO выводов Raspberry Pi. Плата идет как набор, простой для сборки при наличии паяльника и минимального опыта в обращении с ним. После сборки просто подсоедините RaspiRobot к GPIO выводам Raspberry Pi и получите два двунаправленных контроллера управления моторами.два выхода с открытым коллектором, два переключателя входов, пару статусных светодиода и даже регулятор напряжения, который может запитать вашу Raspberry Pi от внешнего (например батарейного) питания 7 - 12В.
Библиотека написанная на Питоне делает простым и удобным взаимодействия с роботом. Комбинация Raspberry PI и RaspiRobot открывает простой путь для создания роботов с компьютерным зрением, веб-доступом и даже прочим благодаря linux и Python.
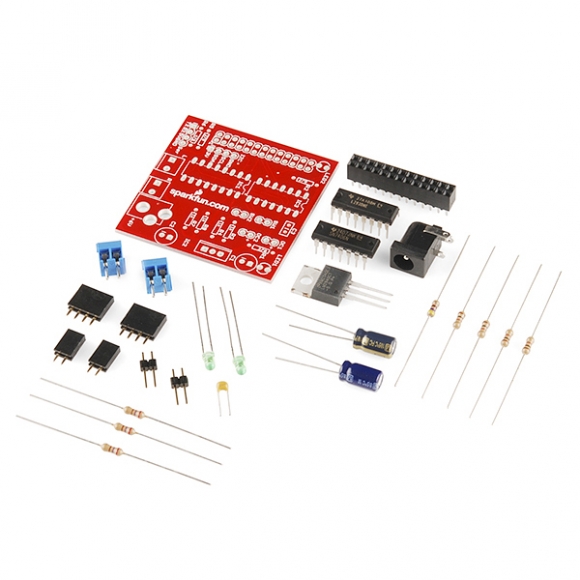
В набор входит:
-
плата RaspiRobot
-
L293DNE 4-4х канальный драйвер мотора
-
SN7406N Hex Inverter Buffer/Driver
-
LM2940 регулятор напряжения
-
3 резистора 270 Ом
-
резистор 470 Ом
-
4 резистора 1кОм
-
конденсатор 220 мкФ
-
конденсатор 100 мкФ
-
конденсатор 0.1 мкФ
-
2 зеленых 3мм светодиода
-
2 двупиновых коннектора мама
-
2 коннектора папа
-
2 4-х пиновых коннектора мама
-
коннектор мама 2x13
-
2 2-х пиновых коннектора под отвертку 3.5мм
-
разъем питания