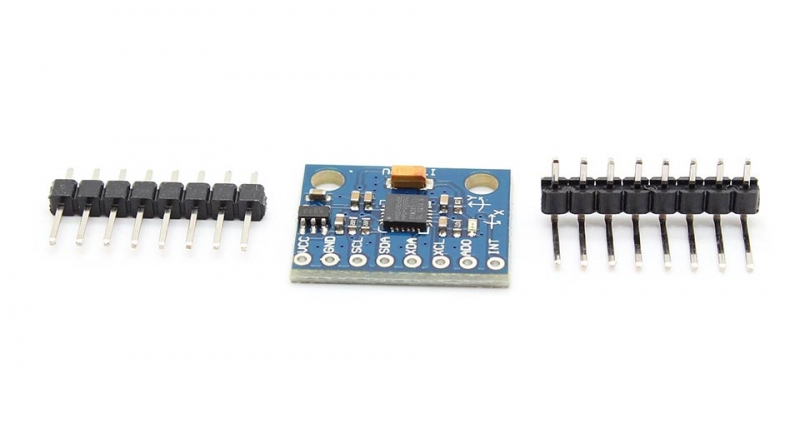
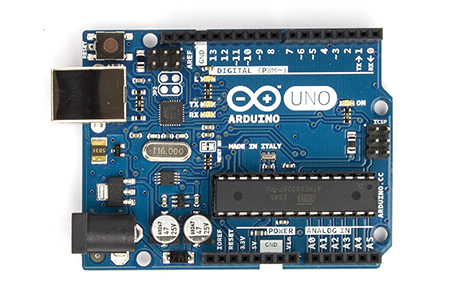
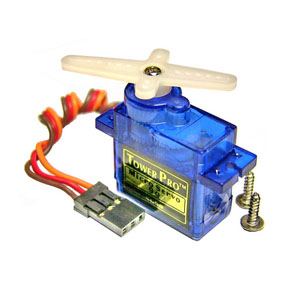
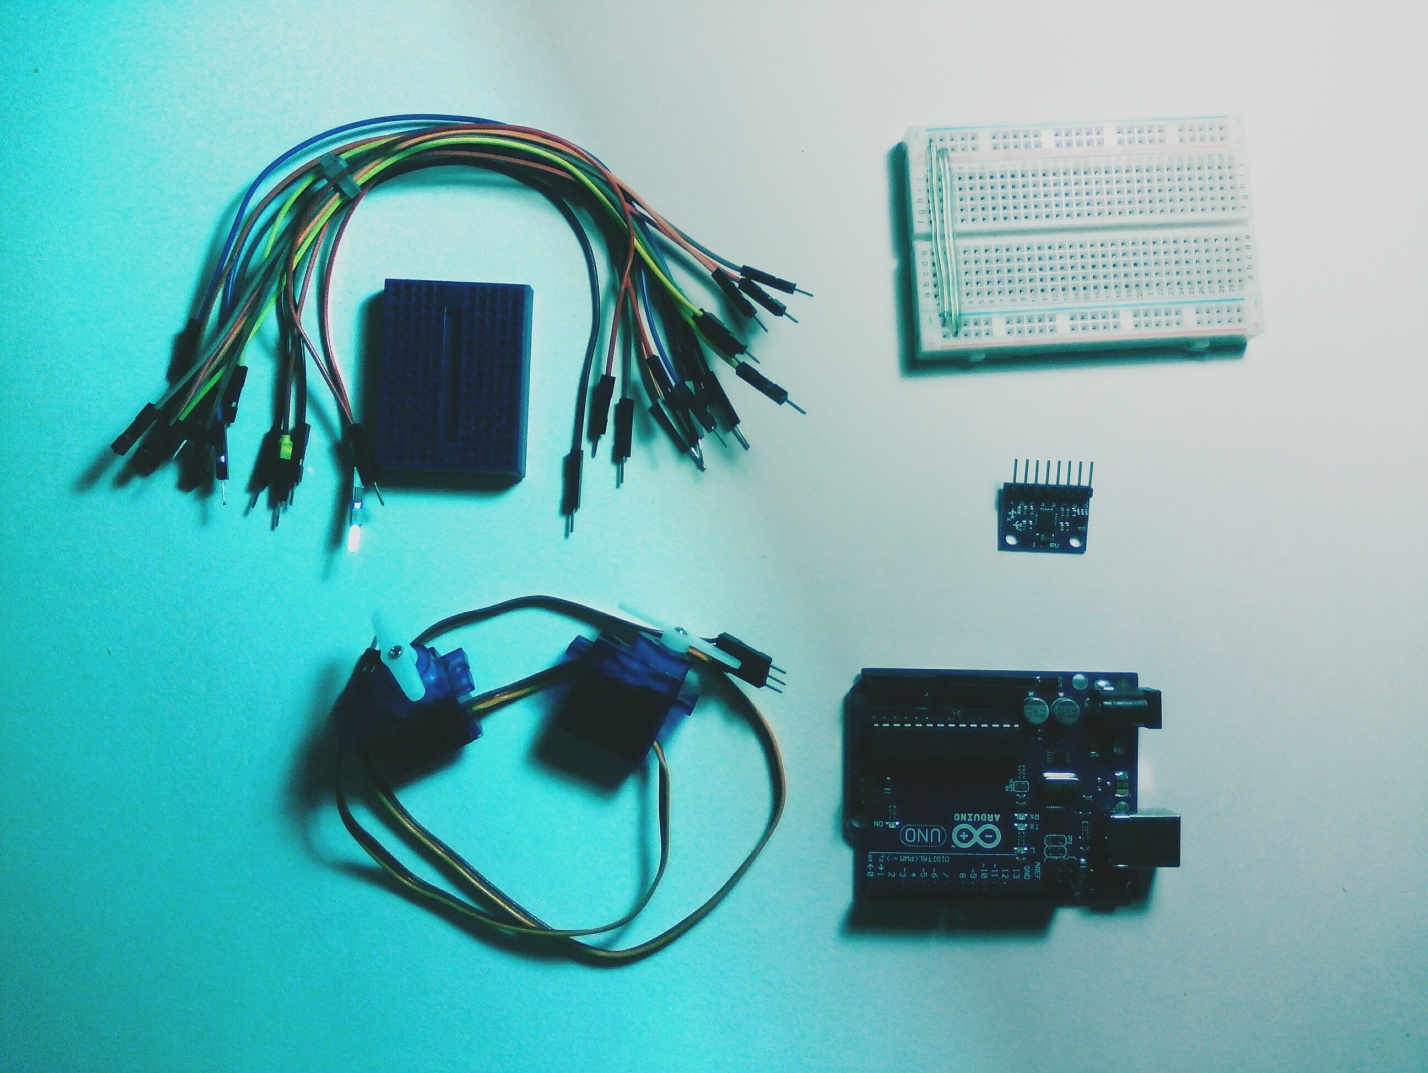
Макетная плата (breadboard, для удобства мы возьмем две: Mini и Micro)
Соединительные провода, 16 шт. (5 штук взяты для удлинения провода)
Радостное настроение и желание творить (обязательно)
Сначала давайте разберемся с принципом работы всего “механизма”: мы будем получать данные наклона по осям X и Y с датчика и переводить их в угол сервопривода. Как видите, все довольно-таки просто. Давайте же приступим к реализации проекта!
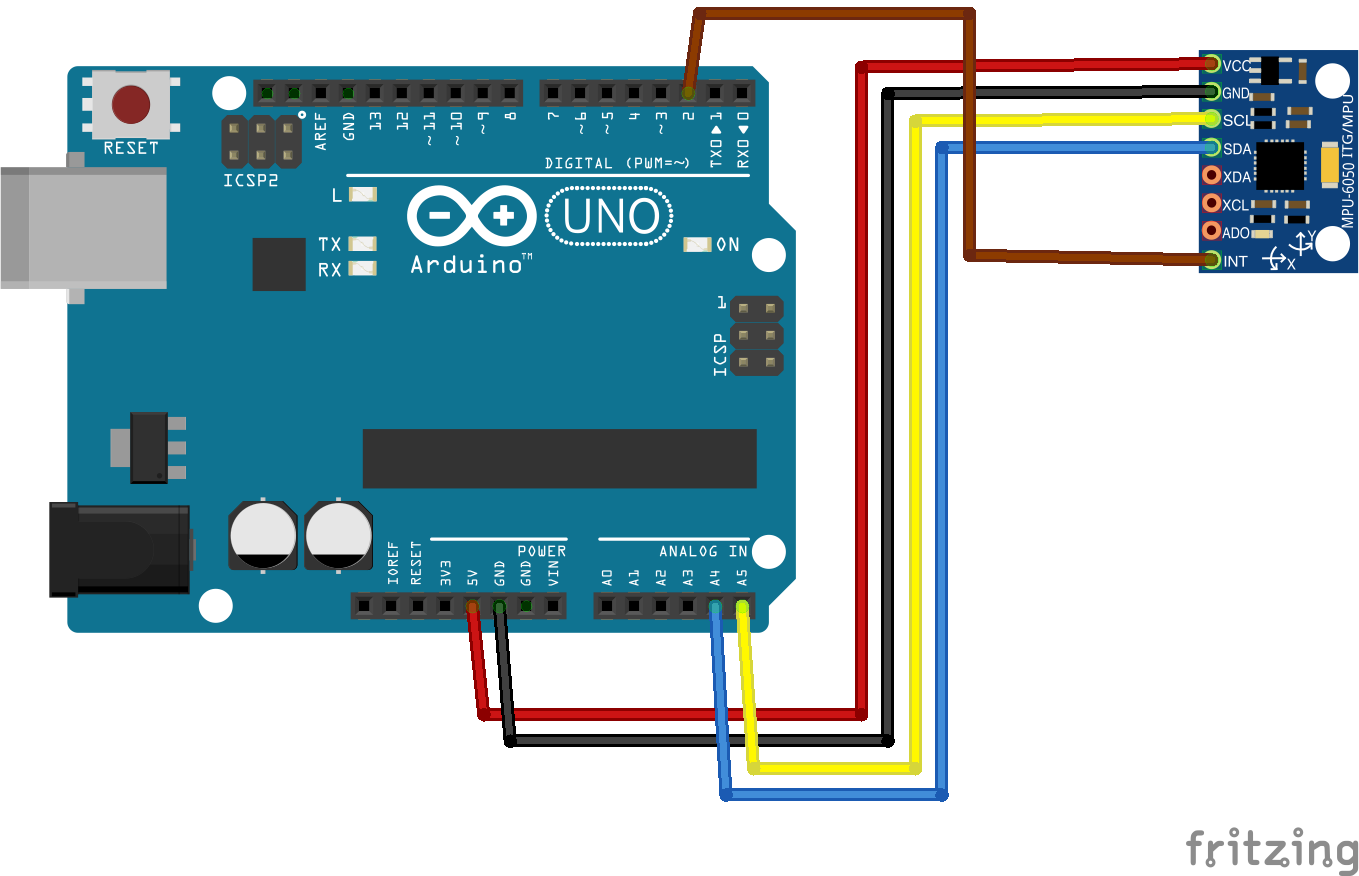
Схема подключения датчика MPU-6050 к Ардуино выглядит следующим образом:
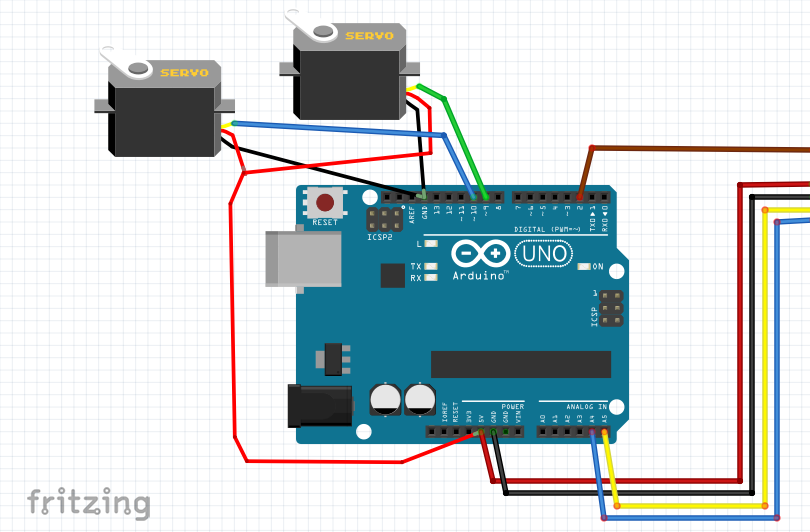
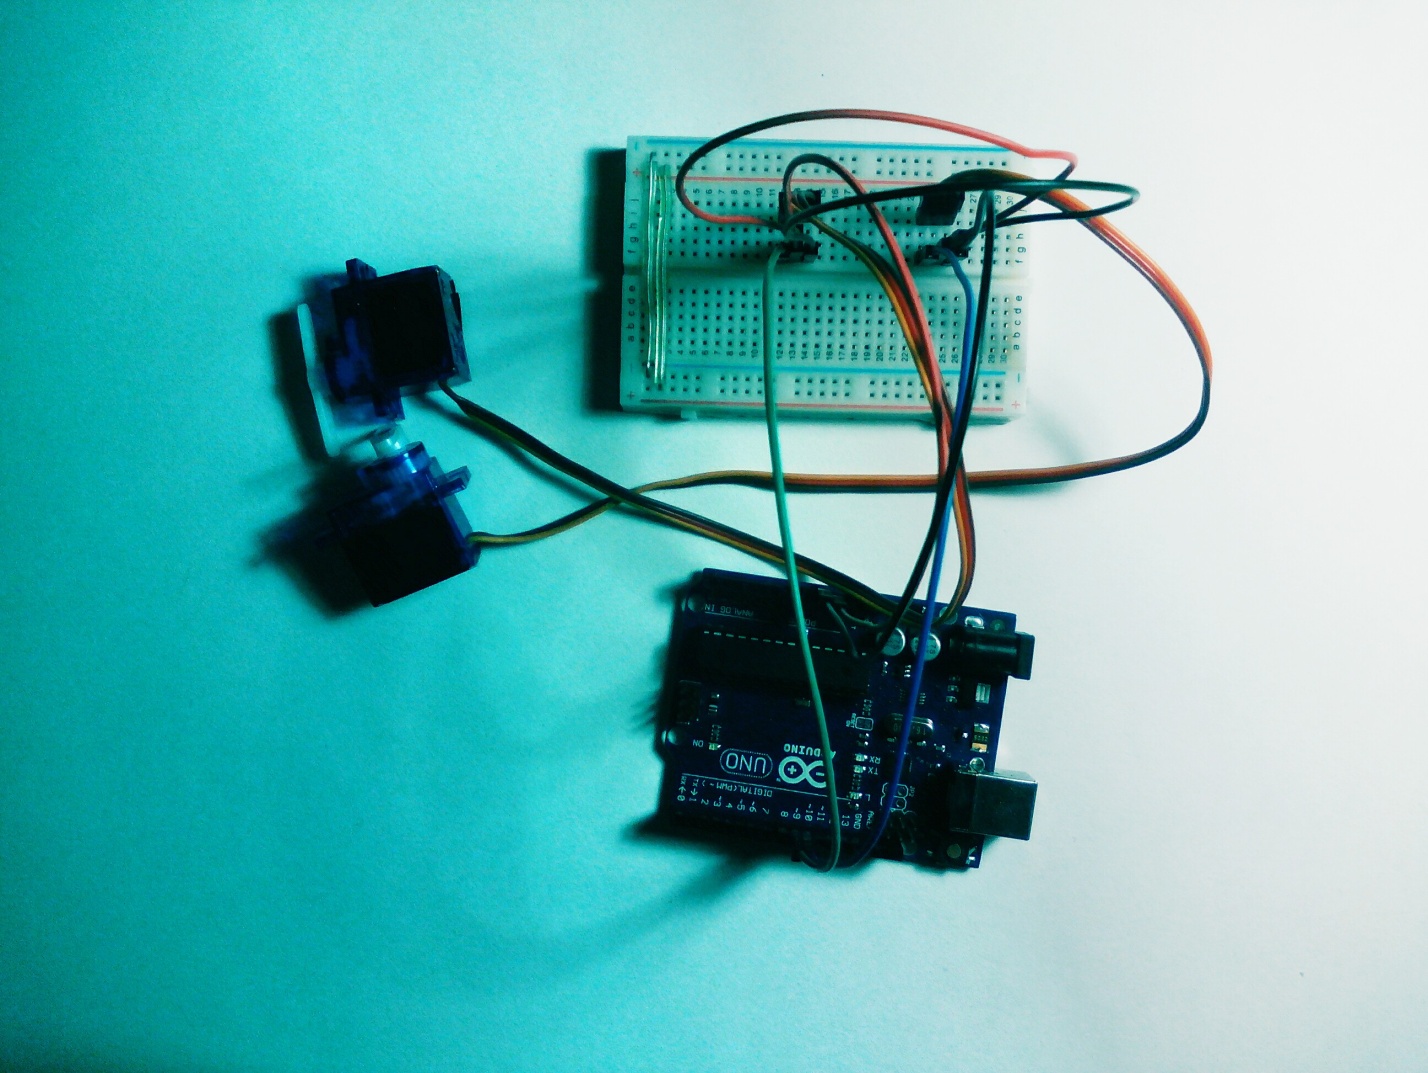
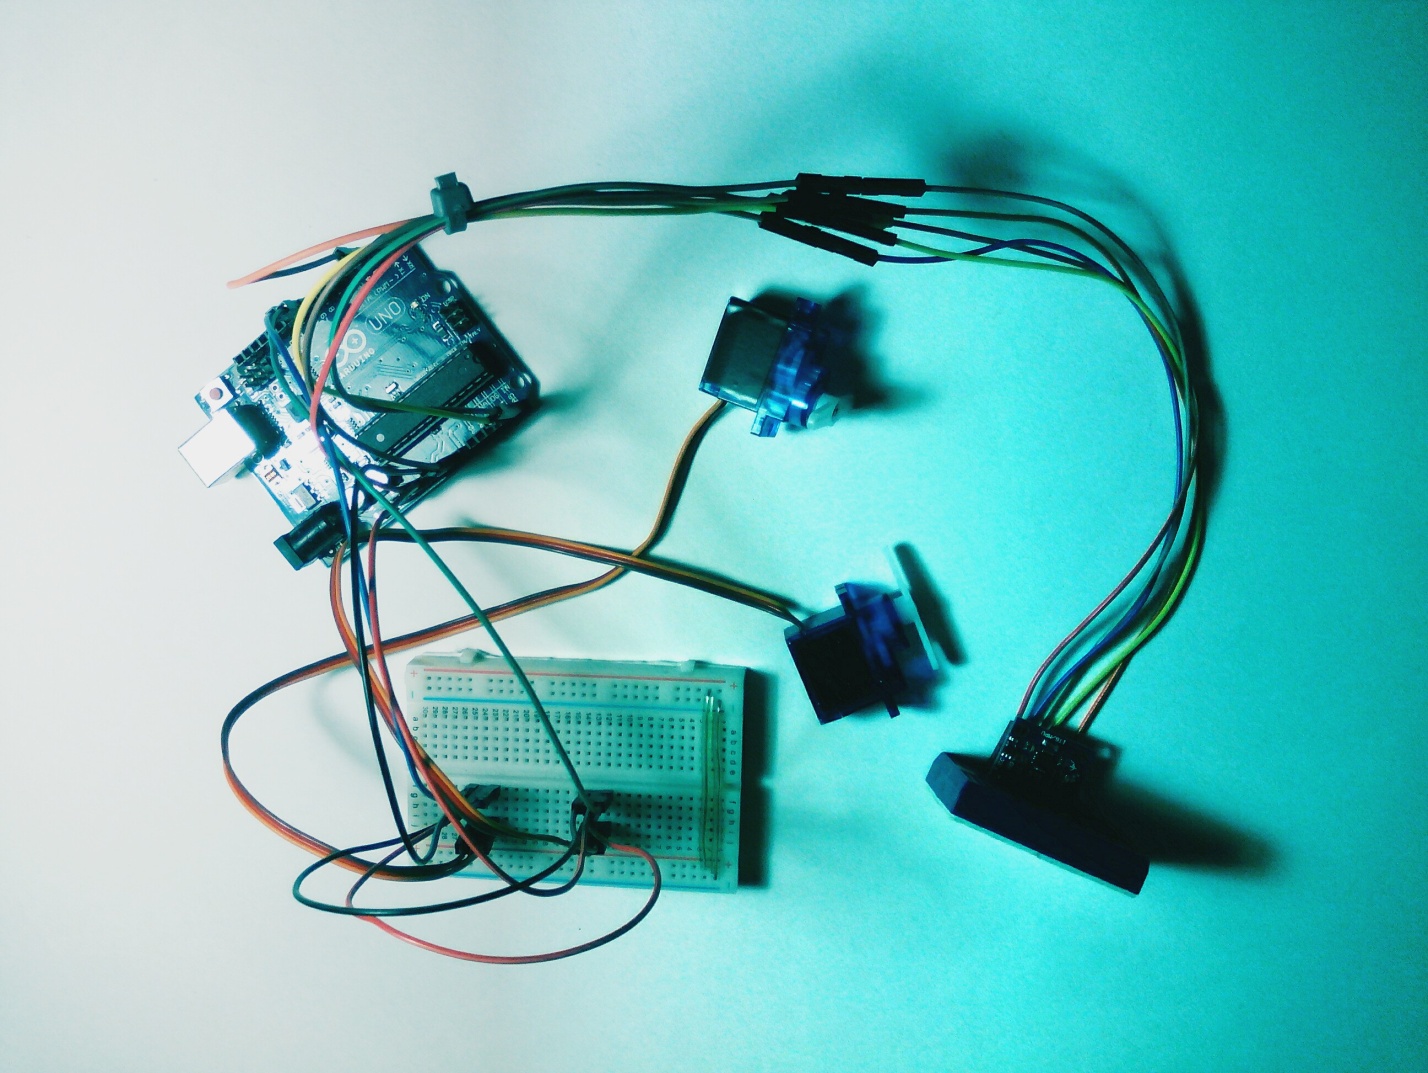
Далее подключаем сервоприводы:
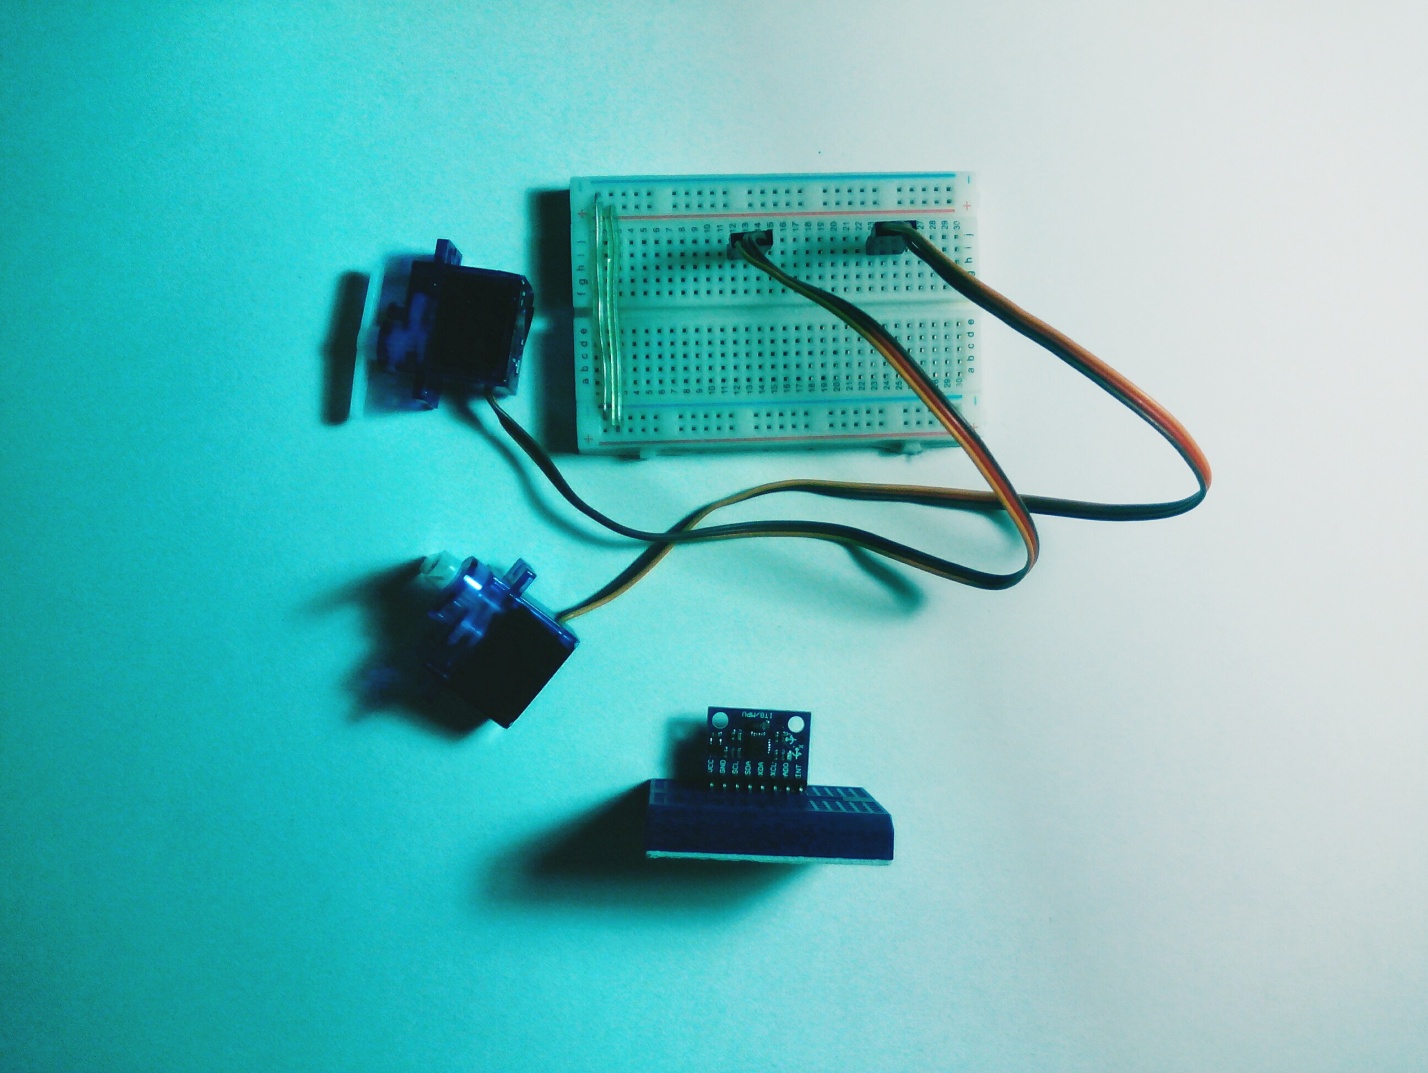
Один серво к пину №9, второй к пину №10. Ниже представлены шаги сборки:
Вот и закончили мы со сборкой. Теперь осталось написать скетч, залить его на плату и готово!
При наклоне по оси Y, будет вращаться один сервопривод. По оси Х – второй.
Надеемся, этот урок был полезным для вас.
Спасибо за внимание и до скорых встреч!
А вот еще одно интересное видео, с практическим применением связки акселерометр+серво:
Ваша оцінка статті:
Відмінно
Добре
Задовільно
Погано
Дуже погано
Загальна оцінка:
Оцінка
"Arduino, MPU-6050 и 2 сервопривода" 3
з
5
зроблена на основі
2 оцінок
2 клієнтських відгуків.
Дякуємо Вам за звернення! Ваш відгук з'явиться після модерації адміністратором.
Єгор
06.03.2024 12:37:11
Все працює
Александр
22.07.2018 14:56:25
А почему не наботает два сервопривода по гироскопу они только выкручиваются по максимуму в одну позицыю и не подчиняются гироскопу, залит именно ваш скечь. Может там ошибка?