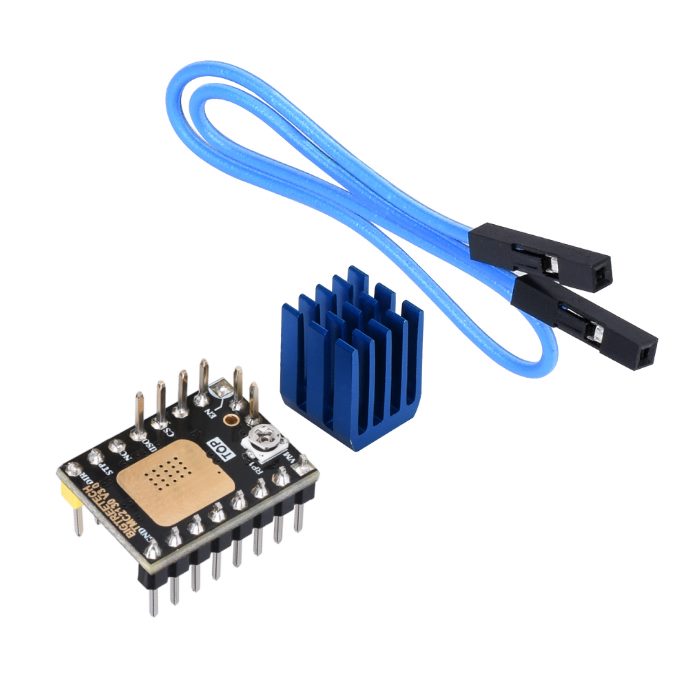
Уникальный драйвер шагового двигателя TMC2130 V2.0. Отличается широкими возможностями конфигурирования и качеством. Драйвер предназначен для бесшумной и плавной работы шаговых двигателей благодаря интерполяции микрошагов – microPlyer. С помощью этой технологии, если процессор просит TMC2130 сделать один микрошаг, то драйвер делает 16 интерполированных микрошагов. Таким образом, драйвер может сделать до 256 микрошагов (16*16) и основному микроконтроллеру нет необходимости в дополнительном вычислении всех 256 микрошагов – драйвер сделает это сам.
Микросхема драйвера требует обязательного принудительного охлаждения, особенно при максимальных значениях тока через обмотки двигателя.
Рассчет тока двигателя от напряжения переменного резистора:
-
Irms = (Vref * 1.77A) / 2.5V
-
Irms = Vref * 0.71
-
Imax = 1.41 * Irms
-
Vref = (Irms * 2.5V) / 1.77A
-
Vref = Irms * 1.41
-
Vref = Imax
-
Vref - опорное напряжение на переменном резисторе
-
Irms - Усредненный ток двигателя
-
Imax - Максимальный ток двигателя
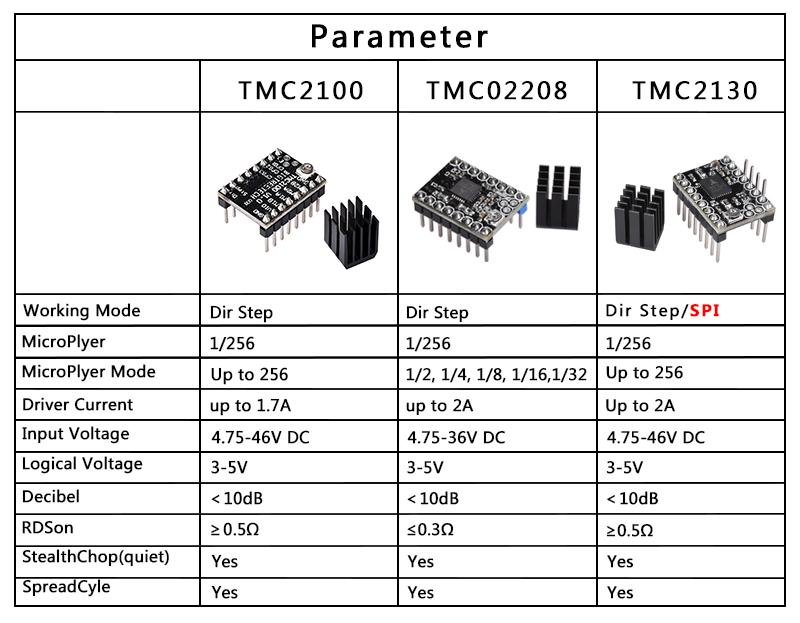
Сравнительная таблица драйверов:
Оптимальные для режима StealthChop:
-
CFG0 - не важно
-
CFG1, CFG2 - открыто, открыто для 1/16 и Vcc, открыто для 1/4. Второй режим предпочтительнее.
-
CFG3 - открыто (в данном модуле не используется)
-
CFG4 - не важно
-
CFG5 - земля (правая перемычка)
-
CFG6 - замкнуто
Перевод драйвера в SPI режим работы (коммутация перемычек на плате):
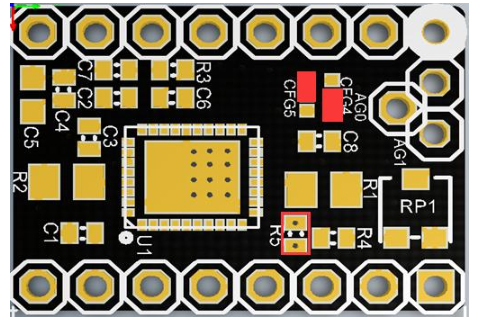
Характеристики:
-
Интерфейс управления: STEP/DIR
-
Микрошаги: до 1/256
-
Режим microPlyer: 1/256
-
Напряжение логических входов: 3-5В
-
Напряжение двигателя: 5.5-46В
-
Ток обмотки двигателя: 1.2А RMS, 2.5А Пиковое